Jensen Huang, NVIDIA RTX Spark, dan Microduck: Mengapa AI Agent yang Melatih Robot Lebih Signifikan daripada Percakapan Bebas
Pada panggung GTC Berlin 2026, CEO NVIDIA Jensen Huang mendemonstrasikan empat robot bipedal Microduck karya Pollen Robotics (Hugging Face). Di balik keunikan bentuk bebek robotik tersebut, sorotan teknis sesungguhnya berpusat pada terobosan sim-to-real: bagaimana AI agent di NVIDIA RTX Spark merancang digital twin di Isaac Sim, mengorkestrasi reinforcement learning di cloud, dan mendistribusikan kebijakan gerak ke prosesor embedded Rockchip RK3566.
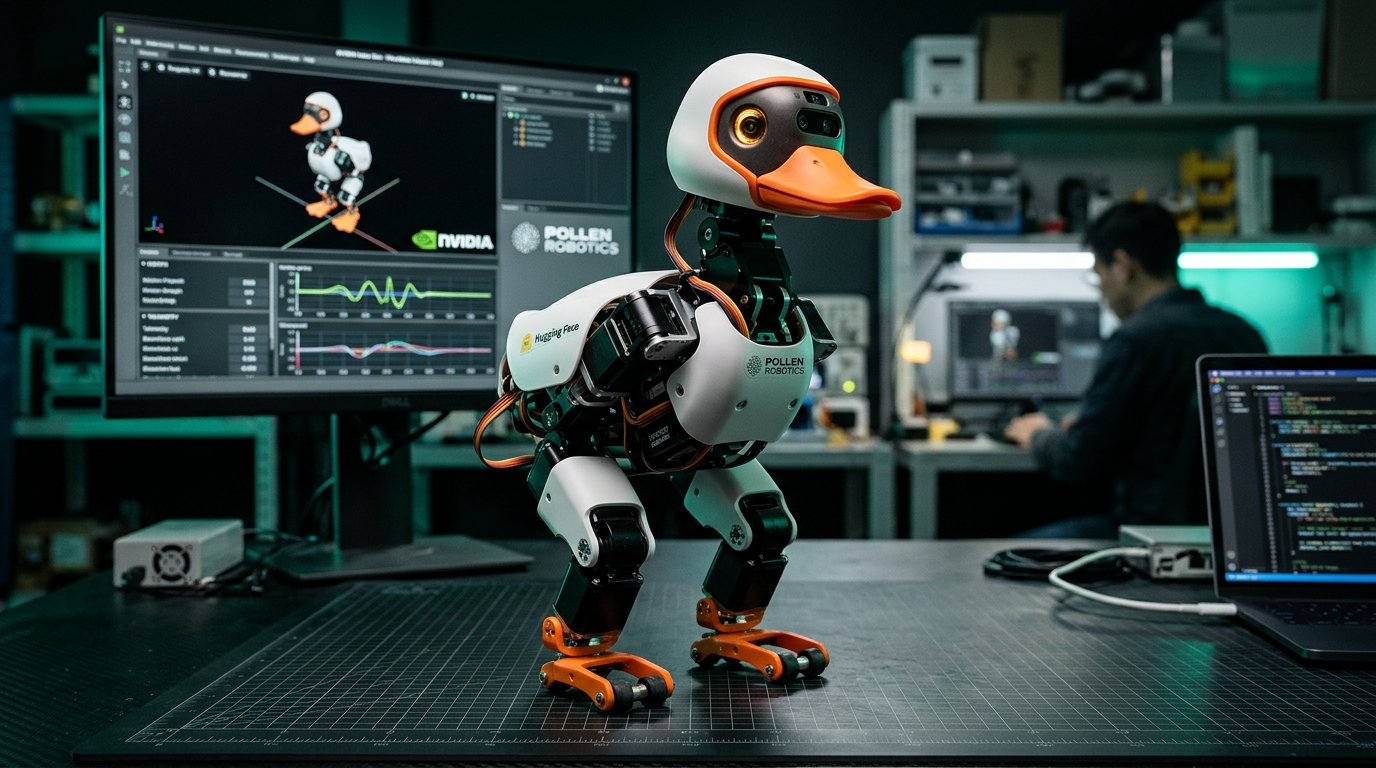
Pada sesi pembuka (keynote) konferensi NVIDIA GTC Berlin yang digelar di Tempodrom, Berlin pada 21 Oktober 2026, CEO NVIDIA Jensen Huang menghadirkan kejutan visual di atas panggung: empat unit robot bipedal berukuran mini berbentuk bebek yang dinamai Microduck. Di hadapan ribuan peserta dan pengembang teknologi, robot-robot mungil tersebut mendemonstrasikan serangkaian gerakan fisik yang terkalibrasi, mulai dari duduk, berdiri, menjaga keseimbangan, hingga berpose seolah sedang tertidur.
Di media sosial dan sejumlah pemberitaan instan, narasi panggung ini kerap disederhanakan secara hiperbolik seolah Jensen Huang sedang 'bercakap-cakap bebas dengan robot bebek berotak AI super'. Namun bagi praktisi rekayasa robotika dan machine learning, substansi demonstrasi NVIDIA membawa pesan yang jauh lebih fundamental: demonstrasi ini adalah pembuktian integrasi arsitektur Physical AI dan alur kerja sim-to-real (simulation-to-reality) yang diorkestrasi secara semi-otonom oleh AI agent.
Membedakan Fakta Panggung dari Spekulasi Fiksi Ilmiah
Untuk memahami batasan teknologi yang diperagakan, evaluasi teknis harus bertumpu pada dokumentasi resmi NVIDIA dan Pollen Robotics, bukan pada asumsi antropomorfik:
- Fakta Panggung: Jensen Huang berbicara kepada robot di panggung. Namun, catatan teknis resmi tidak menunjukkan adanya sistem pemrosesan bahasa alami (NLP) dua arah yang terbuka atau pemahaman semantik bebas. Robot merespons pemicu komando terstruktur yang mengaktifkan kebijakan gerak (motion policies) yang telah dilatih sebelumnya.
- Bukan Produk Mandiri NVIDIA: Microduck adalah platform robotika bipedal yang dikembangkan oleh Pollen Robotics, unit riset robotika di bawah naungan Hugging Face. NVIDIA memanfaatkan platform fisik ini sebagai wahana pembuktian (proof-of-concept) tumpukan perangkat lunak dan komputasi mereka.
- Bukan Model Tunggal yang Belajar di Panggung: Gerakan Microduck tidak dipelajari secara spontan di atas panggung dari nol. Kebijakan lokomosi bipedal tersebut merupakan hasil ribuan iterasi reinforcement learning yang disimulasikan terlebih dahulu di lingkungan virtual cloud.
Anatomi Hardware Microduck: Platform Pembelajaran Bipedal Kompak
Berbeda dengan robot interaktif humanoid Pollen Robotics sebelumnya seperti Reachy Mini yang berfokus pada ekspresi wajah dan manipulasi lengan meja, Microduck dirancang khusus sebagai platform eksplorasi lokomosi, keseimbangan dinamis, dan transfer kebijakan sim-to-real berkaki dua dengan biaya terjangkau:
- Dimensi & Bobot: Tinggi sekitar 25 sentimeter dengan bobot total di bawah 800 gram, membuatnya aman untuk eksperimen laboratorium tanpa resiko cedera mekanis.
- Aktuasi Dinamis: Dilengkapi 15 motor servo presisi yang memberikan 15 derajat kebebasan (Degrees of Freedom / DoF), memungkinkan pergerakan leher, pinggul, lutut, pergelangan kaki, dan paruh bergerak untuk menjepit objek.
- Sensor Terintegrasi: Kamera depan beresolusi tinggi, sensor jarak LiDAR Time-of-Flight (ToF) array 8x8 untuk deteksi rintangan jarak dekat, serta dua unit IMU (Inertial Measurement Unit) 6-axis independen untuk telemetri orientasi dan akselerasi.
- Komputasi Embedded Onboard: Ditenagai SoC Rockchip RK3566 berdaya rendah dengan akselerator NPU AI, memori RAM 1 GB, dan media penyimpanan 32 GB eMMC, menjalankan kernel Linux terdedikasi.
- Konektivitas & Kontrol: Koneksi nirkabel Wi-Fi dan Bluetooth, mikrofon, speaker mini, serta loop kendali lokal (control loop) frekuensi tinggi sekitar 50 Hz.
- Aksesibilitas Riset: Ditawarkan dengan harga pra-pesan (pre-order) pengantar sebesar US$399. Tumpukan kode perangkat lunaknya (firmware dan kontrol lokomosi berbasis Rust) dirilis secara open-source di repositori publik GitHub, sementara desain mekanisnya tetap bersifat komersial.
Arsitektur Komputasi Tiga Lapis: RTX Spark, Cloud, dan Chip Onboard
Salah satu kesalahpahaman umum adalah menganggap komputer NVIDIA RTX Spark tertanam di dalam tubuh robot Microduck. Pada kenyataannya, alur kerja physical AI ini menerapkan pembagian beban kerja komputasi tiga lapis (three-tier architecture) yang sangat modular:
- Lapisan Orkestrasi Agen Lokal (NVIDIA RTX Spark): Bertindak sebagai kokpit rekayasa bagi developer. RTX Spark adalah platform PC workstation Windows AI lokal yang mampu menampung unified memory hingga 128 GB dan komputasi inferensi 1 petaflop. Di sini, AI agent seperti Hermes Agent yang ditenagai model Nemotron 3.5 Bolt 74B menerima arahan tingkat tinggi dari insinyur manusia, merancang parameter skenario simulasi, dan memverifikasi model gerak.
- Lapisan Komputasi Skala Masif (NVIDIA Cloud / Data Center): Mengingat pelatihan reinforcement learning berbasis fisika membutuhkan triliunan floating-point operations per detik untuk menjalankan ribuan variasi gaya gravitasi, gesekan, dan dorongan secara paralel di NVIDIA Isaac Sim, beban komputasi masif ini didelegasikan ke kluster cloud GPU.
- Lapisan Inferensi Tepi Fisik (Rockchip RK3566 Onboard): Robot nyata tidak membutuhkan GPU kelas server untuk bergerak. Setelah model kebijakan gerak (motion policy) konvergen di cloud, bobot neural network yang terkompresi diunduh dan dieksekusi secara efisien oleh akselerator AI RK3566 di badan Microduck pada siklus kendali 50 Hz.
Alur Kerja Sim-to-Real: Menghubungkan Piksel Simulasi dengan Dinamika Fisika
Kunci dari terobosan ini adalah bagaimana AI agent menutup celah antara simulasi virtual (digital twin) dan dinamika dunia nyata. Sebelum teknologi ini matang, melatih robot bipedal langsung di dunia fisik sangat lambat dan beresiko merusak aktuator motor akibat ratusan kali terjatuh.
Dalam demonstrasi GTC Berlin, proses rekayasa dimulai ketika AI agent menerima spesifikasi tugas (misalnya: membuat kebijakan robot untuk bangkit kembali setelah didorong jatuh). Agent secara otonom menyusun konfigurasi robot di simulator NVIDIA Isaac Lab dan Isaac Sim, mendefinisikan fungsi reward matematis (stabilitas orientasi tubuh, konsumsi energi motor minimum, dan penalti benturan keras), lalu memicu job pelatihan kluster.
Menariknya, terdapat perbedaan nuansa alat di komunitas: dalam demo panggung, NVIDIA menonjolkan tumpukan Isaac Sim dan Isaac Lab miliknya. Namun di komunitas riset independen, Pollen Robotics juga mendokumentasikan alur open-source alternatif berbasis MuJoCo dan algoritma Proximal Policy Optimization (PPO). Keduanya membuktikan bahwa konvergensi reinforcement learning untuk lokomosi bipedal kini telah menjadi metodologi standar industri.
Rekapitulasi: Membedakan Fakta dan Mitos
Untuk menyaring informasi yang beredar di ruang publik, berikut matriks verifikasi resmi yang telah divalidasi:
- Mitos: 'Robot Microduck memahami percakapan bebas dan berpikir seperti manusia.' -> Fakta: Tidak ada bukti kecerdasan umum atau dialog terbuka. Robot merespons rutinitas gerak berbasis kebijakan yang dipicu oleh instruksi terstruktur.
- Mitos: 'RTX Spark adalah chip mini di dalam robot.' -> Fakta: RTX Spark adalah workstation AI desktop/laptop Windows milik pengembang; robot menggunakan mikrokontroler SoC Rockchip RK3566.
- Mitos: 'Pelatihan reinforcement learning berlangsung secara lokal tanpa cloud.' -> Fakta: NVIDIA secara eksplisit menyatakan beban pelatihan Isaac Sim skala besar memanfaatkan infrastruktur cloud GPU.
- Mitos: 'Seluruh hardware dan skematik Microduck gratis dan open source.' -> Fakta: Hanya tumpukan perangkat lunak dan repositori kontrol yang bersifat open-source; unit hardware dijual secara komersial.
Implikasi Nyata bagi Masa Depan Physical AI
Nilai sejati dari kemunculan Microduck di GTC Berlin 2026 bukan terletak pada apakah bebek robotik itu lucu atau mampu menghibur penonton panggung. Pesan strategisnya adalah pergeseran peran AI: dari sekadar asisten percakapan berbasis teks di peramban web menjadi entitas yang mampu merancang, mensimulasikan, dan menggerakkan perangkat fisik di dunia nyata.
Dengan demokratisasi hardware robotika bipedal di rentang harga US$399 dan otomatisasi alur kerja rekayasa oleh AI agent lokal, batas masuk (barrier to entry) bagi peneliti, akademisi, dan pengembang independen untuk bereksperimen dengan Physical AI kini terpangkas secara radikal.
Rujukan & Sumber Primer
- NVIDIA Official Keynote Blog: GTC Berlin 2026 — Jensen Huang on Physical AI
- NVIDIA Technical Blog: Local AI Agents, RTX Spark, and Isaac Lab Orchestration
- Pollen Robotics: Microduck Technical Press Kit & Specifications
- Pollen Robotics Blog: Introducing Microduck — The Open-Software Bipedal Learning Platform
- GitHub: pollen-robotics/microduck Official Software & Firmware Repository
Artikel Terkait & Analisis Lanjutan
Santander Gandeng Nvidia: Pangkas Biaya Interaksi AI dari €5 ke €0,03 Lewat Model Kecil Khusus
Banco Santander menjalin kemitraan strategis tiga tahun dengan Nvidia untuk memigrasikan beban kerja perbankan dari LLM raksasa ke Small Language Models (SLM) ter-fine-tune, memangkas biaya per interaksi dari €5 ke €0,03 via platform Model Arena dan Dynamo-Triton.
FLUX 3 Image Klein: Model Visual Open-Weight 5,6B 4K
Black Forest Labs merilis FLUX 3 Image Klein, model visual open-weight berkapasitas 5,6 miliar parameter yang mendukung generasi gambar 4K native, kendali tata letak bounding-box, hingga 10 gambar referensi, serta mampu berjalan di GPU konsumen 8 GB VRAM.
OpenAI Percepat Penggalangan Dana US$30 Miliar dengan Valuasi US$1,4 Triliun Jelang IPO Anthropic
OpenAI dilaporkan mempercepat putaran pendanaan baru senilai US$30 miliar dengan target valuasi melampaui US$1,4 triliun guna mengamankan komitmen investor institusional sebelum IPO Anthropic digelar pertengahan November.